Şekildeki terazinin kefelerinde 1’er kilogramlık 3’er cisim vardır. Kefeleri tutan ipler şekildeki gibi bir dinamometreye bağlanıyor.
Dinamometrenin ve kefelerin ağırlıkları ihmal edildiğine göre kefelerden birinden 1 kg alındığında, dinamometrenin okuduğu değerin değişmemesi için diğer kefeye kaç kg kütle eklenmelidir?
A) 1
B) 1,5
C) 2
D) 2,5
E) 3
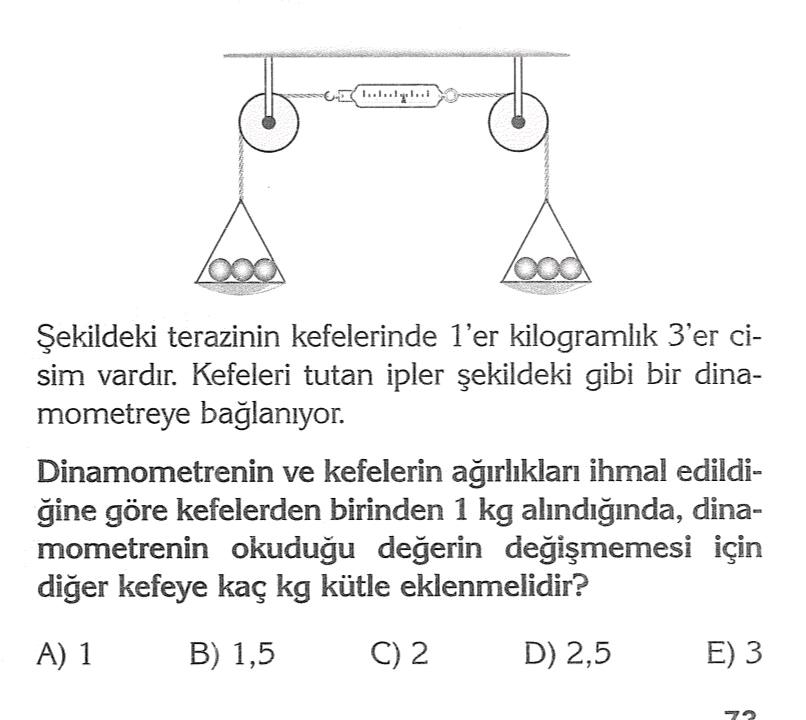
Atwood Düzeneğinde Dinamometre ve İp Gerilmesi Analizi
 KULLANILAN FORMÜL / KURAL: İki ucuna kütleler bağlı sürtünmesiz bir makara sisteminde (Atwood makinesi) ipteki gerilme kuvveti T = \dfrac{2 \cdot m_1 \cdot m_2}{m_1 + m_2} \cdot g bağıntısı ile hesaplanır. Ağırlığı ihmal edilen bir dinamometre, doğrudan bağlı olduğu ipteki gerilme kuvvetini (T) ölçer.
 ÇÖZÜM ADIMLARI
Adım 1 — Başlangıç Durumundaki Dinamometre Değerinin Bulunması
Başlangıçta her iki kefede de 3 adet 1\text{ kg}'lık kütle bulunduğundan sistem dengededir (m_1 = 3\text{ kg}, m_2 = 3\text{ kg}). İpteki gerilme kuvveti ve dolayısıyla dinamometrenin gösterdiği değer kefelerden birinin ağırlığına eşittir:
T_1 = m \cdot g = 3g
Adım 2 — İkinci Durumdaki Kütlelerin Belirlenmesi
Kefelerden birinden 1\text{ kg} alındığında bu kefenin yeni kütlesi m'_1 = 3 - 1 = 2\text{ kg} olur. Diğer kefeye x\text{ kg} kütle eklendiğinde o kefenin toplam kütlesi m'_2 = 3 + x olur.
Adım 3 — Gerilme Kuvvetinin Eşitlenmesi ve Eklenen Kütlenin Hesabı
Kütleler farklı olduğunda sistem ivmeli hareket yapar. Dinamometrenin okuduğu değerin değişmemesi için yeni ip gerilmesinin yine 3g olması gerekir:
T_2 = \frac{2 \cdot m'_1 \cdot m'_2}{m'_1 + m'_2} \cdot g = 3g
Değerleri yerine yazalım:
\frac{2 \cdot 2 \cdot (3 + x)}{2 + (3 + x)} = 3 \implies \frac{4(3 + x)}{5 + x} = 3
İçler dışlar çarpımı yapıldığında:
12 + 4x = 15 + 3x \implies x = 3\text{ kg}
 CEVAP: E) 3 (x = 3\text{ kg})
 SINAV NOTU / PÜF NOKTASI: Sistem serbest bırakıldığında kefeler ivmeleneceğinden, dinamometrenin gösterdiği değer kütlelerin doğrudan ağırlıkları toplamı değil, hareket denklemlerinden türetilen dinamik ip gerilmesidir (T = m(g \pm a)). Statik denge formülü ile dinamik durum formülünü birbirine karıştırmamak gerekir.