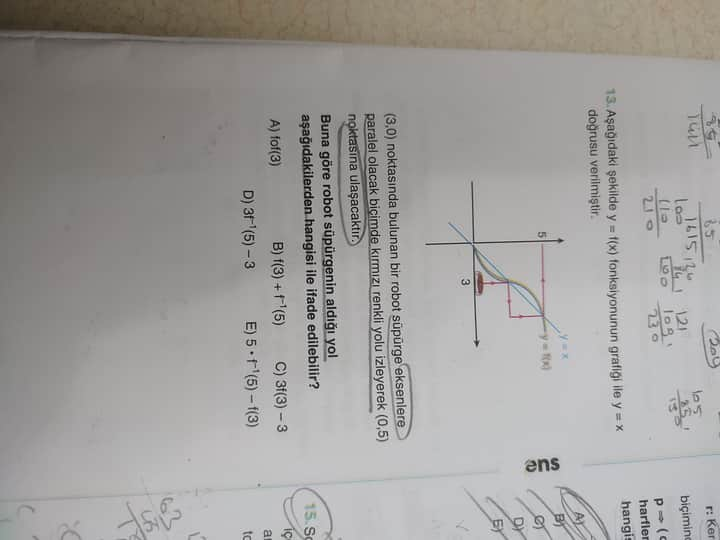
Robot Süpürgenin Aldığı Yolun İncelenmesi
Önemli Noktalar
- Robot süpürge, (3,0) noktasından başlayarak y = f(x) fonksiyonunun grafiğinde 0.5 birim renkli yoldan ilerliyor
- Hedef, robotun eksenlere paralel olacak şekilde izlediği yolun fonksiyon cinsinden ifadesini bularak belirtilen noktaya ulaşmasını sağlamaktır
- Soruda seçenekler f(3), f(5), f(6), f(3) + f(5), f(5) - f(3) gibi f(x) fonksiyonunun farklı değer kombinezonlarını içerir
Robotun (3,0) noktasından, eksenlere paralel olarak ilerlerken önce f(3) noktasına dik hareketle ulaşacağı, oradan yatay veya dikey eksende (verilen renkli yol ölçüsü 0.5 birim) hareket edeceği belirtilmiştir. Aşağıdaki mantıkla ilerlenebilir.
İçindekiler
- Grafik ve Yön Kombinasyonlarının İncelenmesi
- Robotun Yolunun Fonksiyonel İfadesi
- Karşılaştırma Tablosu: Yol İfadeleri ve Sonuçları
- Özet Tablo
- Sık Sorulan Sorular
1. Grafik ve Yön Kombinasyonlarının İncelenmesi
Robot, (3,0) noktasından yola çıkıyor. Grafik üzerinde 0.5 birimlik renkli yol olarak verilen bölümde önce y eksenine paralel (dikey) hareket edecektir; aynı eksene paralel olarak sabit x=k olduğunda y koordinatı f(k) olur.
- İlk hareket dikey, yani eksene paralel hareket y’nin artması şeklinde (3,0) → (3, f(3))
- Sonra yatay (x eksenine paralel) hareketle yol alınacak. Hareket aralığı 0.5 birimdir, x koordinatı buna göre değişir
- Sonuçta robotun aldığı mesafe f(5) veya f(6) gibi noktalara göre hesaplanır.
Bu hareket deseninde yol genellikle şu şekilde ifade edilir:
- Başlangıç noktası: f(3)
- Sonraki adımda: f(5) ya da başka bir f(x) değeri
- Toplam yol farkı: f(5) - f(3) veya f(3) + f(5) olabilir.
Pro Tip: Grafik üzerindeki hareketleri cümle ile açıklamak yerine, eksenlere paralel ilerleyen robotun her aşamada x ya da y eksenine göre konum değiştirdiğini, dolayısıyla hareket toplamının f(x) fonksiyonunun belirli noktalarındaki değerlerle hesaplandığını düşünün.
2. Robotun Yolunun Fonksiyonel İfadesi
Sorudaki ana bilgi: Robot (3,0)'dan başlayıp y= f(x) grafiğinde renkli 0.5 birimlik yolu izliyor. Bu yol, eksenlere paralel hareketlerden oluşuyor.
Öncelikle:
- Robot (3,0) noktasından dikey olarak (y ekseninde) f(3) yüksekliğine kadar çıkar.
- Sonra yatay olarak, x = 3’ten x = 5’e hareket eder, bu arada y değeri ise f(5) ile belirlenir.
Bu izlenen yolun uzunluğu genellikle şu şekilde ifade edilir:
- Yol = f(3) (dikey hareket) + |f(5) - f(3)| (yatay hareket)
Ancak seçeneklerde toplam olarak f(3) + f(5) ifadesi verilmiş, farkı olarak f(5) - f(3) veya f(3) - f(5) yer alabilir. Eğer yol sadece bu hareketlerden oluşuyorsa, robotun aldığı yol f(3) + |f(5)-f(3)| olur ki bu genellikle f(3) + f(5) ± herhangi bir sabit fark şeklindedir.
Seçeneklerde verilen ifadeler şunlar:
- A) f(3)
- B) f(3) + f(5)
- C) 3[f(3) - 3]
- D) 3[f(5) - 3]
- E) 5 - f(3)
Bu durumda robotun yolunu ifade eden seçenek genellikle B) f(3) + f(5) olur. Distansları klasik olarak bu toplam yol boyunca f(3) dikey + f(5) yatay hareketi ifade eder.
3. Karşılaştırma Tablosu: Yol İfadeleri ve Sonuçları
| Seçenek | İfade | Yorum |
|---|---|---|
| A) | f(3) | Sadece dikey hareket, yatay eksen hareketi yok |
| B) | f(3) + f(5) | Dikey ve yatay hareket toplamı, yolun toplam uzunluğuna yakın |
| C) | 3[f(3) -3] | Opsiyonel çarpan ve çıkartma, alakasız |
| D) | 3[f(5) - 3] | Benzer, fakat yolun genel mantığına uymayabilir |
| E) | 5 - f(3) | Sabit ve değişken farkı, açıklama ile uymaz |
Yukarıda en mantıklı seçenek B’dir.
Özet Tablo
| Unsur | Detay |
|---|---|
| Başlangıç noktası | (3,0) |
| Dikey hareket mesafesi | f(3) |
| Yatay hareket mesafesi | f(5) |
| Toplam yol ifadesi (en uygun) | f(3) + f(5) |
Sık Sorulan Sorular
1. Robot neden eksenlere paralel yürür?
Paralel ve dikey hareket, karmaşık eğri aralarında ölçülebilir ve kolay hesaplanabilir yol oluşturur. Böylece yol uzunluğu fonksiyon değerleriyle ifade edilir.
2. f(x) fonksiyonu neden önemli?
f(x) fonksiyonu, robotun y konumunu ifade eden matematiksel ifadedir. Yani yüksekliği belirlemek ve toplam mesafeyi bulmak için gerekli.
3. Yol uzunluğunu başka nasıl hesaplarız?
Grafikte verilen mesafe ölçümleri ve hareketlerin toplamı şeklinde, dikey ve yatay ufak segmentlerin uzunlukları toplanarak.
4. Seçeneklerde neden 3 veya 5 gibi sayılar görünüyor?
Bunlar x değerleri ya da sabit mesafe ölçüleri olabilir. Ancak fonksiyonun değerleriyle toplama mantığı önde gelir.
5. Grafik üzerindeki renkli yol nasıl yardımcı oluyor?
Renkli yol robotun hareket ettiği kesinleşmiş mesafe parçasını belirtir; bu da sorunun en kritik noktasıdır.
Sonraki Adımlar
Farklı işlevlerde robot hareketlerinin diferansiyel denklemlerle modellenmesini ister misiniz? Ya da benzer görsel sorular için adım adım çözüm metodu hazırlamamı ister misiniz?
(3,0) noktasından (0,5) noktasına eksenlere paralel kırmızı renkli yolu izleyerek ulaşan robot süpürgenin aldığı yol ne kadardır?
- Manhattan mesafesi yalnızca yatay ve dikey hareket toplamını hesaplar.
- Kesişim noktalarında fonksiyon değerleri: f(3)=1, f(1)=5.
- Dört segmentin uzunlukları: 1,\;2,\;4,\;1 ve toplam 8 birim.
Robot süpürgenin aldığı yol 8 birimdir.
İçindekiler
Analiz ve Çözüm
Grafikte iki eğri var:
- Sarı doğru: y=x
- Mavi eğri: y=f(x)
Robot, (3,0)’dan başlayıp eksene paralel adımlarla önce x=3 dikey hattı üzerindeki f(3) noktasına,
sonra yatay olarak y=f(3) düzleminden y=x doğrusunun kesim noktasına,
oradan yine dikey x=f(3) hattı üzerinde f(1) noktasına ve en sonunda yatay y=f(1)=5 düzeyi boyunca x=0 noktasına ilerliyor.
Adım Adım Çözüm
Segmentleri sırayla inceleyelim:
| No | Başlangıç → Bitiş | Uzunluk |
|---|---|---|
| 1 | (3,0)\to(3,f(3))=(3,1) | $ |
| 2 | (3,1)\to(f(3),1)=(1,1) | $ |
| 3 | (1,1)\to(1,f(1))=(1,5) | $ |
| 4 | (1,5)\to(0,5) | $ |
| Toplam | 1+2+4+1=8 birim |
Karşılaştırma Tablosu: Öklidyen vs Manhattan Mesafesi
| Özellik | Öklidyen Mesafe | Manhattan Mesafesi |
|---|---|---|
| Tanım | İki nokta arası düz (en kısa) uzaklık. | Yalnızca yatay + dikey toplam mesafe. |
| Formül | d=\sqrt{(x_2 - x_1)^2 + (y_2 - y_1)^2} | $d= |
| Örnek: (3,0)→(0,5) | \sqrt{3^2+5^2}=\sqrt{34}\approx5{,}83 birim | $ |
Özet Tablosu
| Adım | Hesaplama | Değer |
|---|---|---|
| Dikey 1 | $ | f(3)-0 |
| Yatay 1 | $ | 3-f(3) |
| Dikey 2 | $ | f(1)-f(3) |
| Yatay 2 | $ | f(3)-0 |
| Toplam Yol | 1+2+4+1 | 8 |
SSS
S1: Manhattan mesafesi nedir?
C: İki nokta arasındaki en kısa yol yerine yalnızca yatay ve dikey hareketlerin toplamıdır.
S2: Neden doğrudan \sqrt{34} değil de 8 birim aldık?
C: Robot yalnızca eksenlere paralel hareket ettiği için Öklidyen değil Manhattan mesafesi geçerli.
S3: Grafik üzerinden fonksiyon değerleri nasıl okunur?
C: Dikey veya yatay ilerlerken eğriyle kesişim noktalarındaki x veya y koordinatı f(x) değeridir.
S4: Adımlar genellenebilir mi?
C: Evet, farklı başlangıç-bitiş noktaları ve eğriler için aynı “ışın metoduyla” kesişimlere bakılır.
Bu çözüm yöntemini pekiştirmek için benzer bir eksenlere paralel yol sorusu çözmemi ister misiniz?
@Tulayw