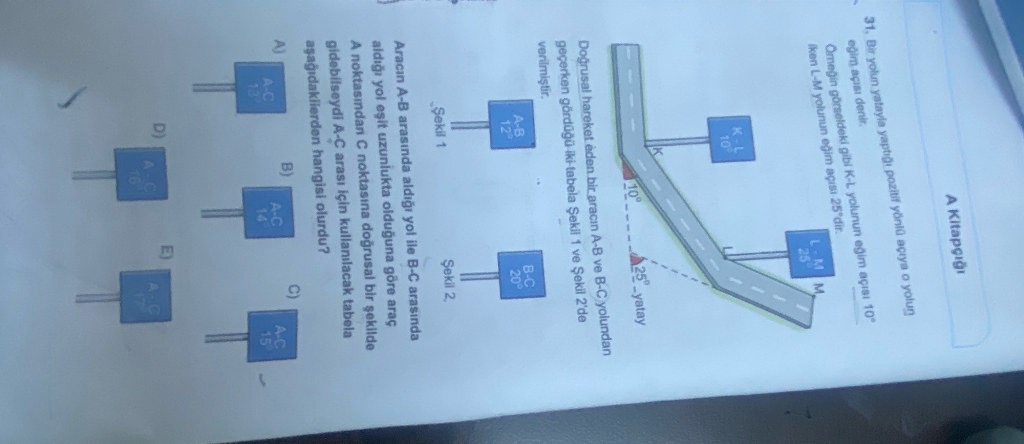
Bir yolun yatayla yaptığı pozitif yönlü açıya o yolun eğim açısı denir.
Örneğin görseldeki gibi K-L yolunun eğim açısı 10^\circ iken L-M yolunun eğim açısı 25^\circ dir.
Doğrusal hareket eden bir aracın A-B ve B-C yolundan geçerken gördüğü iki tabela Şekil 1 ve Şekil 2’de verilmiştir.
Şekil 1’de A-B12^\circ
Şekil 2’de B-C20^\circ
Aracın A-B arasında aldığı yol ile B-C arasında aldığı yol eşit uzunlukta olduğuna göre araç A noktasından C noktasına doğrusal bir şekilde gidebilseydi A-C arası için kullanılacak tabela aşağıdakilerden hangisi olurdu?
A) A-C13^\circ
B) A-C14^\circ
C) A-C15^\circ
D) A-C16^\circ
E) A-C17^\circ
Doğrusal Yollarda Eğim Açısı ve Vektörel Doğrultu Hesabı
 KULLANILAN FORMÜL / KURAL: Eşit büyüklükteki iki vektörün (veya eşit uzunluktaki iki doğrusal yol parçasının) bileşkesi, bu iki doğrultu arasındaki açının açıortayı üzerindedir. Yatayla \alpha ve \beta eğim açıları yapan eşit uzunluktaki iki yolun birleşiminden oluşan doğrudan doğrultunun eğim açısı \theta, trigonometrik toplam-dönüşüm formülleri gereğince bu iki açının aritmetik ortalamasına eşittir:
\theta = \frac{\alpha + \beta}{2}
 ÇÖZÜM ADIMLARI
Adım 1 — Yolların Vektörel Olarak Modellenmesi
Aracın izlediği yol iki parçadan oluşmaktadır:
- |AB| = |BC| = L (Yol uzunlukları birbirine eşittir.)
- A-B yolunun yatayla yaptığı açı: \alpha = 12^\circ
- B-C yolunun yatayla yaptığı açı: \beta = 20^\circ
Aracın A noktasından C noktasına doğrudan gitmesi, \vec{AC} = \vec{AB} + \vec{BC} bileşke yer değiştirme vektörünü oluşturur.
Adım 2 — A-C Doğrultusunun Eğim Açısının Bulunması
Yatay eksendeki toplam yer değiştirme \Delta x ve düşey eksendeki toplam yer değiştirme \Delta y eşit uzunluktaki L birim için yazılırsa:
\Delta x = L \cdot (\cos 12^\circ + \cos 20^\circ) = 2L \cdot \cos(16^\circ) \cos(4^\circ)
\Delta y = L \cdot (\sin 12^\circ + \sin 20^\circ) = 2L \cdot \sin(16^\circ) \cos(4^\circ)
A-C doğrultusunun eğim açısı \theta olmak üzere:
\tan\theta = \frac{\Delta y}{\Delta x} = \frac{2L \cdot \sin(16^\circ)\cos(4^\circ)}{2L \cdot \cos(16^\circ)\cos(4^\circ)} = \tan(16^\circ) \implies \theta = 16^\circ
 CEVAP: D) A-C 16^\circ
 SINAV NOTU / PÜF NOKTASI: Eşit uzunluktaki iki yol parçasının başlangıç ve bitiş noktalarını birleştiren doğrusal hattın eğim açısı her zaman parçaların eğim açılarının tam ortasıdır \left(\frac{12^\circ + 20^\circ}{2} = 16^\circ\right). Yol uzunlukları farklı olsaydı, uzun olan yolun açısına daha yakın bir değer çıkardı.